 微信
 邮箱登录
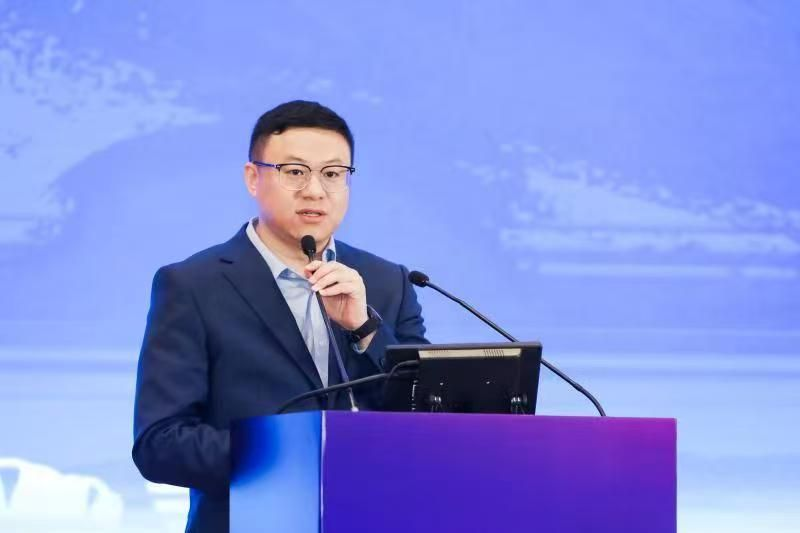
胡峰俊
个人简历
胡峰俊,博士、教授、硕士生导师。男,1980年生,2006年获浙江工业大学工学硕士学位,2015年获浙江工业大学工学博士学位。现任浙江树人学院信息科技学院院长,浙江省万人计划创新领军人才,首批浙江省高校领军人才(5246人才工程),浙江省151第2层次人才。计算机科学与技术省重点学科学术方向负责人,浙江-荷兰口腔疾病数字化诊疗联合省级实验室负责人,校级“人工智能团队负责人,树人学者。
获浙江省科技进步奖二等奖3项,三等级2项;主持国家自然科学基金项目2项、省尖兵领雁计划项目1项、省部级课题2项,科技部高端外国专家引进计划1项,签订横向课题40余项;Applied Soft Computing等1区期刊审稿人,IEEE Trans、IEEE IoTJ、EXPERT SYST APPL等国内外知名SCl期刊上发表高水平论文20余篇;授权发明专利10余项。省科技进步奖、省创新创业团队和省尖兵领雁等重大项目评审专家,中国产学研合作促进会常务理事,浙江省人工智能学会空天智能学会专家委员。
研究方向
人工智能
主要承担的教学课程
本科生课程:人工智能、虚拟现实技术
代表性学术成果
论文及专利:
1. Trans pixelate substitution scheme for denoising computed tomography images towards high diagnosis accuracy ,Scientific Reports ,2025
2. A novel difficult-to-segment samples focusing network for oral CBCT image segmentation ,Scientific Reports,2024
3. A Multi-groups Cooperative Particle Swarm Algorithm for Optimization of Multi-vehicle Path Planning in Internet of Vehicles ,IEEE Internet of Things Journal ,2024
4. AK-GPSR: An Adaptive K-Medoids-Based Greedy Perimeter Stateless Routing Algorithm for Multi-Channel Vehicular Network Communication ,IEEE TRANSACTIONS ON INTELLIGENT TRANSPORTATION SYSTEMS ,2024
5. CTA-UNet: CNN-transformer architecture UNet for dental CBCT images segmentation ,Physics in Medicine & Biology,2023
6. Correction Method for UAV Pose Estimation with Dynamic Compensation and Noise Reduction Using Multi-sensor Fusion ,IEEE TRANSACTIONS ON CONSUMER ELECTRONICS
7. 面向离散车间的实时调度控制方法,ZL201910793177.4 ,发明专利
8. 一种用于生产车间的分布式协同控制系统,ZL202011077917.3,发明专利
9. 工业机器人轨迹跟踪及运动规划方法,ZL201910131764.7,发明专利
10. 一种自动化生产线协同装置及其控制方法,ZL202011077785.4,发明专利
11. 一种多任务协同装置及其控制方法,ZL202011088078.5,发明专利
主要科研项目
主持:
1.医学影像的可视化建模及分类识别 国家自然科学基金国际(地区)合作与交流项目, 82011530399 ,2020年
2.基于多传感器协同的室内无人机位姿感知及控制研究,浙江省科技计划项目LGG20F020015 ,2020-2022
3.口腔CBCT影像三维建模及治疗过程动态模拟 ,2020高端外国专家引进计划项目 ,G20200216024
4.基于多气囊协同仿形的柔性试衣机器人特征曲面构建方法研究, 国家自然科学基金面上项目,2017-2020
社会兼职
中国产学研合作促进会常务理事
浙江省人工智能学会空天智能学会专家委员。
联系方式
Email:Jainism@msn.com